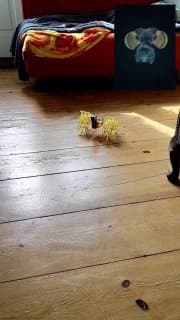
Независимый разработчик Фрэнк 13 сентября показал шагающего робота, связанного с цифровой реконструкцией центральной нервной системы самца дрозофилы. На видео механическая конструкция движется по полу, а панель в правом верхнем углу отображает активность нейронной модели.
Новым «телом» стала уменьшенная модель Strandbeest — кинетической шагающей конструкции с системой пластиковых тяг. Разработчик установил на неё напечатанное на 3D-принтере шасси, контроллер M5 Atom Matrix, плату управления движением и два шаговых двигателя.
Система работает через компьютер. Изображение с камеры и данные гироскопа поступают в программу, активируют выбранные группы виртуальных нейронов, после чего декодер переводит результат в команды для левой и правой сторон робота. Сами моторы и походку контролирует обычная электроника — цифровая нервная система задаёт направление движения.
Откуда взялись 166 тысяч виртуальных нейронов
Основой эксперимента стал MaleCNS — опубликованный учёными коннектом самца дрозофилы. Коннектомом называют подробную карту нейронов и связей между ними. В набор вошли центральный мозг, зрительные доли и брюшная нервная цепочка, которая у насекомых выполняет часть функций спинного мозга.
По данным Google Research и исследовательского кампуса HHMI Janelia, карта охватывает более 166 тысяч нейронов и 125 млн синаптических соединений. Её создавали около десяти лет с помощью электронной микроскопии, вычислительных методов и ручной проверки. Версию MaleCNS 1.0 открыли в июне 2026 года, а научную публикацию представили 3 сентября.
Речь идёт не о сохранённом биологическом мозге и не о переносе сознания конкретной мухи. Роботом управляет компьютерная модель, построенная по схеме нервных связей, а её сигналы проходят через специально написанный инженерный декодер. Эксперимент показывает другое: открытые нейробиологические данные уже можно связывать не только с виртуальными играми, но и с физическими механизмами.